English
 中文

确定性 = 时延有界、抖动极小;同步到达 = 多路数据/指令在统一时间基准下,在同一个周期窗口抵达接收端,多用于闭环控制、多传感器融合、多执行器协同(TSN/DetNet典型业务)
一、工业自动化(运动控制、安全联锁)
伺服/多轴运动控制周期指令:控制器下发位置、速度、力矩指令 + 电机编码器反馈,多轴必须同步到达,否则同步轴错位、加工报废甚至机械撞击(微秒级周期)
安全联锁信号:安全光幕、急停、安全门信号;一旦触发,必须确定性送达安全PLC,不能抖动延迟
机器视觉同步触发信号:多个相机的曝光触发脉冲,需要同步到达,保证同一时刻采集图像,用于尺寸测量、3D重建
二、车载/智驾(线控、多传感器融合)
线控底盘指令:线控刹车、线控转向的控制指令,延迟超标会引发行车危险
多传感器同步采样数据:激光雷达、摄像头、毫米波雷达的点云/图像,必须带统一时间戳、同步送达域控,否则时空错位,目标融合失效(802.1AS全局时钟做时间基准)
BMS电池管理系统多节点采样:多电芯电压、温度采集帧,同步采集+同步上传,防止电池均衡误判
三、电力电网(继电保护、广域同步)
差动保护采样值SV报文:变电站间隔的电流/电压采样值,多点采集必须同步到达保护装置,时间不同步会造成保护误动/拒动(IEC61850,对时精度微秒级)
同步相量PMU数据:广域电网多点相量测量,统一时标同步上传,用于电网稳定分析
四、测试测量、科研设备
多通道高速采集信号:示波器、振动采集、声学阵列,多路传感器数据同步到达采集主机,保证相位关系正确
大型加速器、阵列望远镜触发与采样数据,纳秒级同步要求
五、音视频专业实时业务(广播演播)
演播室多路音频、舞台灯光同步信号:多机位音视频帧需要同步到达,避免唇音不同步、灯光错位;专业演播TSN流量
不属于“确定性同步到达”的信息(对比区分)
日志、运维监控、文件传输、网页、普通视频娱乐流:允许抖动、排队、重传,不需要同步到达
普通业务数据库消息:可以最终一致,时间不严格
简单判断准则
满足下面任意一条,就大概率需要确定性同步到达:
属于闭环周期控制,在固定周期内必须完成“下发指令+回传反馈”;
多个采集点/执行器协同工作,依赖统一时刻的一组数据;
安全相关,报文超时会直接触发危险;
需要保留原始相位/时间关联关系,时间错位会直接破坏数据物理含义。
确定性同步到达信息的核心特点
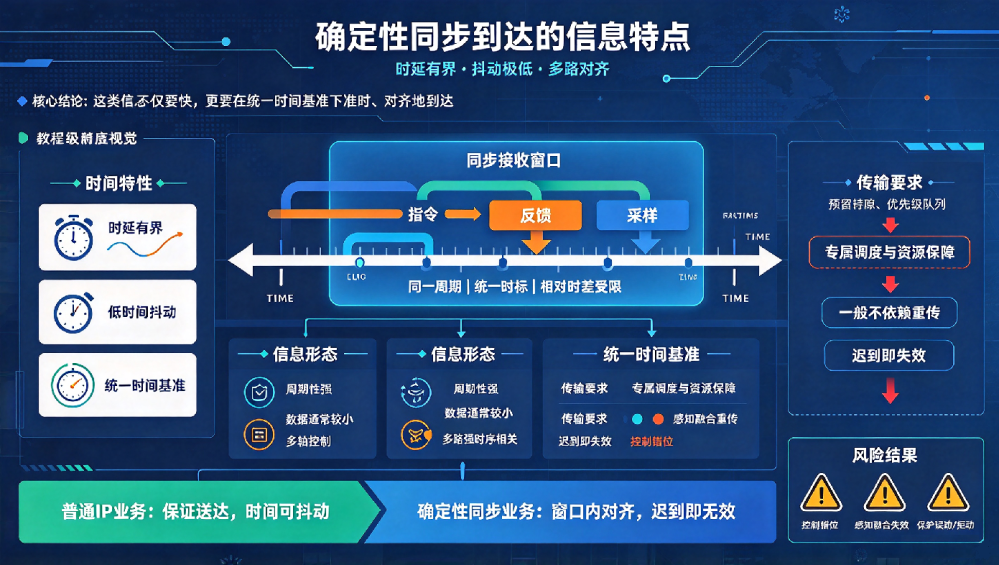
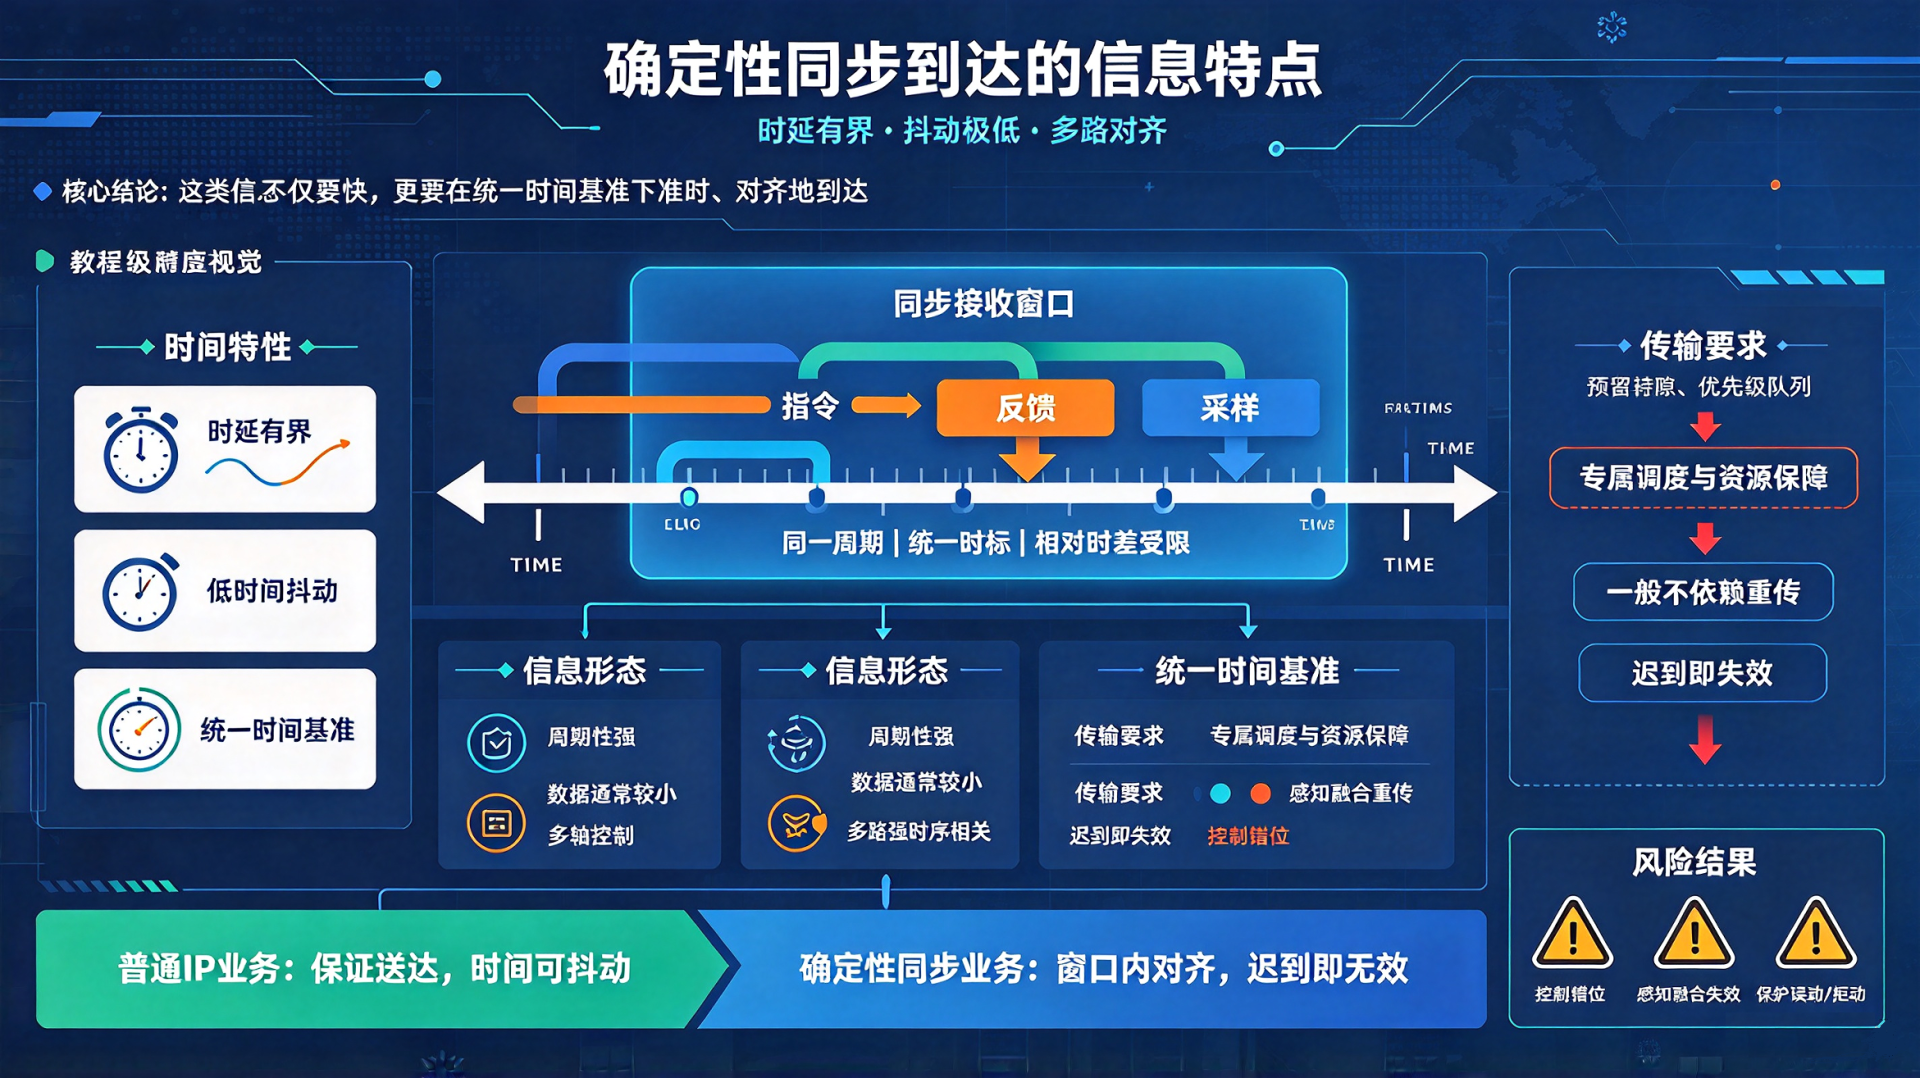
两层含义:确定性(时延有界、抖动极小)+ 同步到达(多路信息在统一时间基准下,在同一个时间窗口抵达接收端)
1. 时间特性(最核心)
时延有界:最大传输时延是可计算、可保证的,不会出现无上限排队延迟;不存在“偶尔毫秒级、偶尔几百毫秒”的随机延迟。
低时间抖动:报文到达时间波动很小(常微秒级甚至纳秒级),抖动是破坏同步的首要因素。
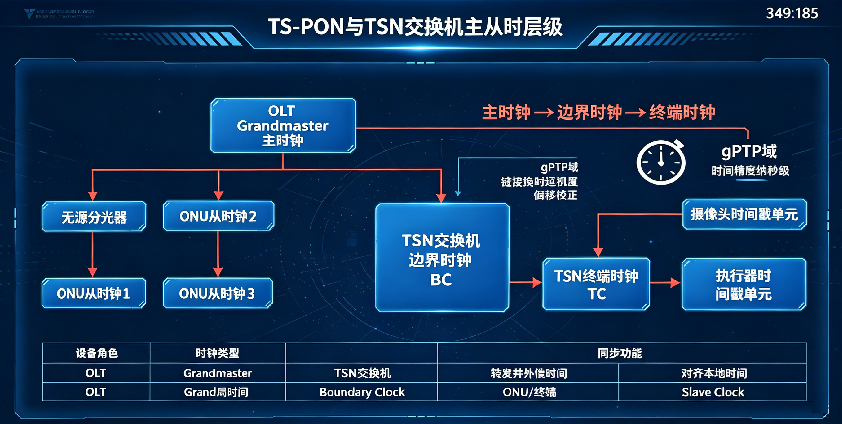
全局统一时间基准:所有节点共享同一个时钟(如802.1AS、PTP),报文携带精确时间戳,保证采集/发送/接收的时间对齐。
同步到达约束:一组关联报文(多轴指令、多传感器采样)必须落在同一个接收窗口,相对时间差严格受限;不是简单“快”,而是多路之间时间差可控。
2. 业务语义特点
强时序相关性:一组数据是同一物理时刻的观测/指令,时间错位会丢失物理意义。 例:同一瞬间多个激光雷达点云、同一时刻多相电流采样值、多轴同步位置指令。
周期型居多:大多是固定周期周期性报文(如1ms/250μs周期),持续循环下发/上传;少数是硬实时事件(急停安全信号)。
数据量通常不大:单帧 payload 一般很小,控制指令、采样点,极少超大报文;大数据包容易引入不确定分片时延。
失效代价高:超时、乱序、不同步会直接导致:加工报废、机械碰撞、保护误动/拒动、自动驾驶感知失效、测量相位错误。
3. 传输与可靠性特点
优先级最高:网络为这类流量预留带宽、时隙(TSN的时间感知调度、CBS),优先转发,不被普通业务抢占。
一般不依赖重传:重传会破坏时间确定性。发生丢包时宁可丢掉当前周期报文,也不等重传;安全业务会采用冗余传输(双路径)而不是TCP重传。
允许有限丢包,但不允许超时/不同步:时序 > 完整性。错过时间窗口的数据就算收到也直接丢弃,已经没有业务价值。
对乱序敏感:报文必须按发送顺序到达,乱序会造成控制逻辑错乱。
4. 对比普通IP业务,一句话区分
普通业务(文件、网页、日志):保证最终把数据送到,时间无所谓确定性同步业务:必须在规定时间窗口内,多路对齐到达;迟到的数据就算收到也没用
精简总结版(可直接放进方案文档)
时延有界、抖动极低;
全网统一时间基准,多路报文相对到达时间差可控;
多为周期性小报文,数据具备强时间相关性;
时间有效性优先于完整性,迟到报文失效,一般不使用重传;
业务失效后果严重,网络需要专属调度与资源保障;
对报文乱序敏感。