English
 中文

核心问题:通信问题是否真实构成AI项目落地障碍,具体出现在哪些场景、以什么方式使项目失效。 •障碍性质:多数案例的模型精度已达标,失效发生在通信链路的时延抖动、丢包、安全隔离与时间同步环节。 •两类高危项目:需要闭环控制的实时AI,以及依赖边云协同持续迭代的AI。 •典型后果:项目由自动闭环降级为人工复核告警,出现"试点能跑、规模化不可用"。 •共性根因:方案按理想稳定链路做假设,未给出时延与抖动预算,未设计断链降级路径。 •改进方向:确定性传输、边云协同、本地自治兜底与全网统一时间同步。 |
1. 障碍的实质是通信链路与AI实时需求错配,而非算法能力不足
在AI项目复盘中,"准确率不达标"经常被当作项目失败的首要解释,但把现场日志、帧到达时间与执行端动作时间对齐后,问题往往指向通信链路:模型输出本身是对的,只是它到达执行端时工况已经变化,或者它拿到的输入本身已被丢帧与时钟错位破坏。这类失效不会在离线数据集上暴露,因为离线数据天然不存在抖动、丢包和断链。
由此可以给出一个更有用的判断标准:判断一个AI项目是否会被通信卡住,不看模型指标,而看两件事。一是AI输出是否直接驱动物理动作或保护逻辑,需要毫秒级确定性闭环;二是AI是否需要现场样本持续回流、模型持续下发,依赖一条长期稳定且合规的双向通道。命中其一,通信就会从支撑条件变成决定项目成败的约束;两者都命中,项目通常只能停在小范围试点。
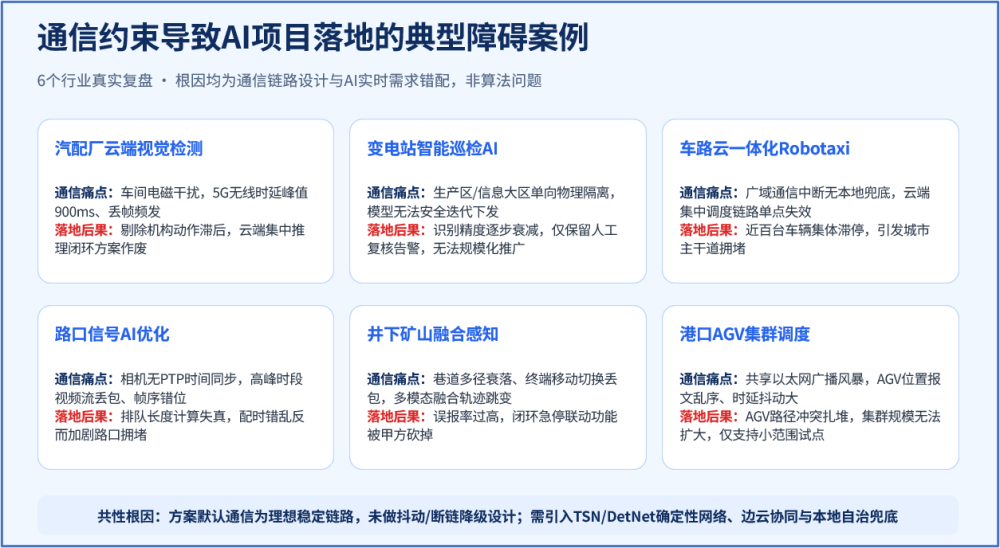
以下六类案例覆盖制造、电力、交通、城市治理、矿山与港口,均呈现同一模式:离线指标达标,现场失效,最终或以架构重做收场,或被甲方削减为"只监视不控制"。
2. 六类行业案例:通信问题以何种方式使AI项目失效
下表先给出六个案例的场景定位、通信症结与落地后果,便于横向对照。各案例的失效机理随后逐项展开。
场景 | 通信症结 | 落地后果 |
汽配厂冲压线视觉缺陷检测 | 车间电磁干扰与钢结构遮挡,5G上行时延峰值达700—900ms,多路相机并发丢帧 | 剔除机构动作滞后,云端集中推理的闭环方案作废,改边缘推理并延期三个月 |
变电站智能巡检 | 生产控制区与信息大区单向物理隔离,样本外送带宽低、模型无法安全下发 | 模型静态运行、精度随工况衰减,仅保留人工复核告警,二期无法推广 |
车路云一体化无人车运营 | 广域链路中断,集中式调度无本地自治兜底 | 近百台车辆触发安全策略原地停车,主干道拥堵,运营规则被迫收紧 |
城市路口信号配时优化 | 相机未部署PTP导致时间戳不同步,高峰时段全量视频回传造成带宽打满与丢帧 | 排队长度计算持续失真、配时错乱,改造为路口本地推理并做PTP全网改造,周期两个月 |
井下矿山融合感知 | 巷道多径衰落,终端移动切换频繁丢包断流 | 多模态轨迹跳变,误报率过高,急停与闭锁联动功能被取消,二期暂缓 |
港口AGV集群调度 | 共享以太网遇大量状态报文引发广播风暴,时延抖动剧烈、报文乱序 | 路径冲突与急停扎堆,车队规模无法扩大,仅能小范围试点,后改用TSN |
2.1 制造场景:云端视觉检测闭环被时延抖动与丢帧击穿
汽配厂冲压线的方案是把4K相机图像全部上传云端GPU推理,AI输出信号驱动气动剔除机构,目标是替代人工抽检。问题出在方案只引用了5G的标称时延指标,未计算车间钢结构遮挡与焊机电磁干扰下的实际表现:端到端时延经常冲到700至900毫秒。传送带持续运行,AI判定出缺陷时零件早已越过剔除口,剔除动作必然滞后。
并发把问题放大。多路相机同时上行时带宽拥塞,出现花帧与丢帧,漏检率反而高于人工抽检。项目最终放弃云端集中推理,改为产线侧边缘推理,仅回传结构化结果,原架构作废、工期延后三个月。这一案例的教训不是"5G不能用",而是不能把承载网当作确定性传输,也必须在方案阶段就为抖动与重传留出预算。
2.2 电力场景:安全隔离切断了模型迭代通道
变电站部署高清云台与红外相机,用AI识别设备发热、渗漏、鸟害与异物,并在设计上安排了"现场识别、样本回传、平台增量训练"的边云协同闭环。该闭环在真实环境中跑不通:生产控制大区与信息大区横向物理隔离,只有单向光闸可以向外摆渡数据,样本外送带宽极低,新版本模型也无法便捷、合规地反向下发到站内边缘网关。
结果是AI只能以初始版本静态运行,识别精度随季节工况与设备变化逐步衰减,甲方不接受闭环自动告警跳闸,只保留人工复核。项目因此无法进入二期规模化推广。这里的通信约束不是时延,而是数据与模型的流动边界,它决定了AI能否持续演进,属于生命周期层面的障碍。
2.3 交通运营场景:广域链路中断放大了集中式决策的单点风险
某无人车运营项目采用车路云架构,车辆感知数据回传云端,由云端统一完成路径规划与冲突调度,再下发行驶指令。一次大范围网络异常使近百台车辆同时与云端失去通信,而车辆本地兜底能力不足,触发安全策略原地停车,造成高架主干道拥堵。
问题的技术根源是架构假设:把控制权全部交给依赖广域链路的云端大脑,等于把通信可靠性直接绑定为行驶安全前提。普通公网与非切片5G无法提供无断链保障,一跳中断即整队失效。事件之后运营方收紧规则,强化本地感知与本地决策兜底,也促使行业形成共识:通信不可靠时,AI不能独占控制权。
2.4 城市治理场景:时间不同步与丢包让融合计算持续失真
路口信号配时优化方案用多路摄像头识别排队长度与车流,动态调整红绿灯。两个通信问题叠加:交换机未部署PTP,各路相机时间戳不同步,车流帧无法对齐,融合计算的排队长度持续出错;早期方案又把全部视频回传中心服务器,高峰期带宽打满,出现丢帧与跟踪ID断裂,目标跟踪断续。
现象具有欺骗性:实验室仿真效果很好,上路后配时错乱,路口反而更堵。处置方式是双线改造,推理下沉到路口边缘盒子、只回传结构化车流统计,同时做全网PTP时间同步,改造周期长达两个月。同类城市项目普遍卡在这一步,说明多传感器融合AI的前置条件是时间基准统一,而不是模型结构优化。
2.5 矿山场景:无线多径与移动切换使多模态融合误报失控
井下方案以WiFi6或工业5G承载摄像头与UWB定位,AI识别人员闯入与皮带异物,并融合定位轨迹做风险预判。巷道狭长、多反射、遮挡频繁,终端移动时切换频繁,出现短时丢包与断流。
后果在融合层集中体现:视觉目标跟踪频繁断链、定位轨迹跳变,融合算法把正常行走人员判为闯入,误报率远高于可接受水平。甲方据此砍掉闭环联动(急停、闭锁),项目降级为纯视频录像与事后回看,验收指标不达标、二期暂缓。该案例的典型特征是算法在离线录制数据集上准确率很高,一旦接入真实无线链路即失效。
2.6 港口场景:共享以太网的抖动限制了集群规模上限
港口AGV集群依赖云端AI统一调度路径与避碰。承载网是传统共享以太网,大量AGV同时上报状态报文,引发广播风暴,时延抖动剧烈,调度端收到的位置信息滞后且乱序。结果是AGV之间出现路径冲突与急停扎堆,安全余量被迫放大,效率下降。
解决方式不是改算法,而是更换TSN硬实时以太网,做业务隔离与时间感知调度。改造完成前,集群调度AI只能在小车队规模下试点,无法扩大编组。这一案例说明,集群类AI的规模上限由网络确定性决定,而不是由算力决定。
2.7 补充场景:轨道交通异物检测被降级为人工抽查
轨道旁相机加AI识别落石与异物,早期租用公网5G回传图像。隧道内信号断续、切换丢包,AI出现间歇性漏检。由于漏检直接对应行车风险,甲方不接受自动预警联动,只允许人工抽查,项目商业价值因此受限。同类问题的处置方式通常是沿轨道敷设有线承载或部署专网,而非继续优化模型。
3. 四类通信机制是障碍的共同来源
把案例的失效路径归并后可以看到,通信并非直接降低模型精度,而是通过改变输入的完整性与输出的时效性起作用,具体收敛为四类机制。
3.1 时延抖动使闭环输出失去时效价值
实时闭环AI的设计通常基于一个固定时延做仿真,而生产现场承载网是尽力而为的:平均时延可能只有十几毫秒,但尾部时延与抖动可达数百毫秒。对剔除、急停、保护跳闸这类动作,决定成败的是尾延迟而不是平均延迟。方案阶段若不把抖动上界写进预算,仿真必然跑通、现场必然失效,这类偏差在制造、矿山、轨道交通案例中反复出现。
3.2 带宽与丢帧破坏输入时序的完整性
高清视频与激光点云是流量大户,多路并发时最先出现的不是时延上升,而是花帧、丢帧与乱序。跟踪类、融合类AI高度依赖帧间连续性,一次丢帧就可能造成跟踪ID断裂、置信度跳变甚至目标漏检。早期的"全量原始数据上云"方案在试点规模下看不出问题,铺开到几十上百路后带宽打满,问题才集中暴露,这也是"试点能跑、规模化不可用"的技术解释。
3.3 安全隔离与加密开销阻断AI的生命周期
电力、政企、军工场景普遍要求安全分区与单向隔离,AI需要的样本回流与模型下发恰恰是反向、持续的通道需求。隔离策略本身不是错误,但与"边云协同持续迭代"的架构假设直接冲突,导致模型只能静态部署、精度缓慢衰减。此外,国密加密在弱算力边缘端与低速链路上叠加,会进一步抬升时延与吞吐开销,这部分成本在方案估算中经常被低估。
3.4 时间同步与移动切换破坏多源数据的可比性
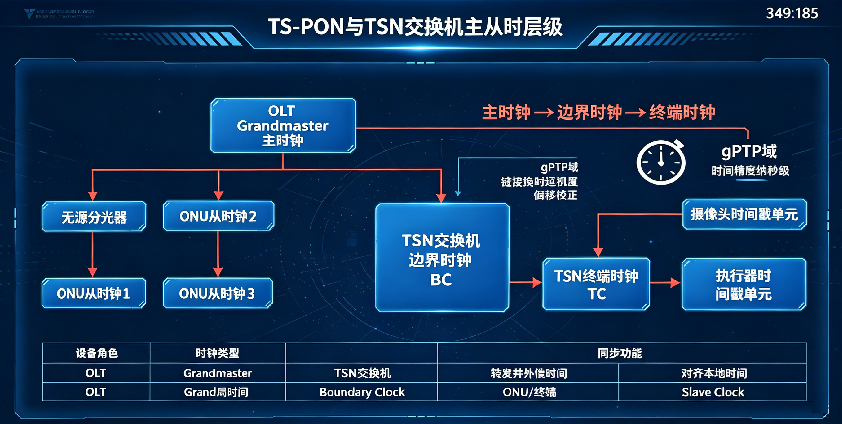
多传感器融合的前提是同一时间基准:相机、雷达、定位标签、PLC若不做PTP或同等精度的时间同步,融合计算就是在对齐不同时刻的世界。移动场景则叠加了小区切换与漫游带来的短时丢包与时延尖峰,使连续感知出现空窗。两类问题都属于"不报错但结果错"的类型,定位成本高,往往在项目验收阶段才被追查到根因。
4. 结论与方案阶段可前置规避的动作
核心结论可以浓缩为三点。其一,通信问题确实构成AI落地障碍,且在工业、电力、交通等高实时高可靠行业中属于顶层约束,其影响方式是通过输入完整性与输出时效性,而非模型精度。其二,受冲击最重的是闭环控制类与边云协同迭代类两类AI,其余场景多为可绕过的工程问题。其三,行业普遍出现"试点可用、规模化失效",本质是试点规模掩盖了带宽、抖动与并发问题。
据此,在方案设计阶段建议把以下四项作为硬性输入,而非后期联调事项:一是端到端时延预算与抖动上界,按最坏工况而非标称指标核算;二是断链降级规则,明确通信中断时AI应冻结输出、切本地缓存还是触发安全动作;三是样本回流与模型下发的合规通道,在架构设计时即与安全隔离要求对齐;四是全网统一的时间基准,把PTP等同步机制列为融合类AI的前置条件。
结论边界:本文案例来自公开项目复盘与行业实践沉淀,其中时延数值为项目现场观测口径,不同工况差异较大,不应作为通用技术指标引用;案例旨在说明失效机理与设计缺口,不构成对特定技术路线或厂商方案的优劣评价。