English
 中文

一、整体链路:从"看到"到"刹停"
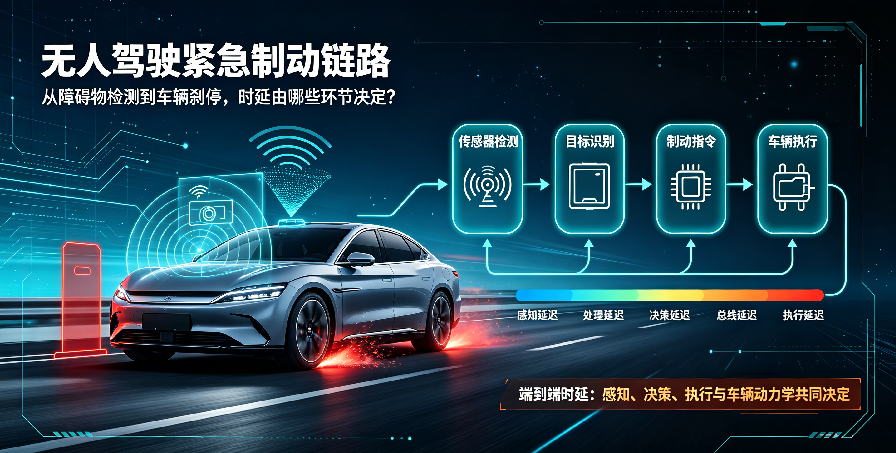
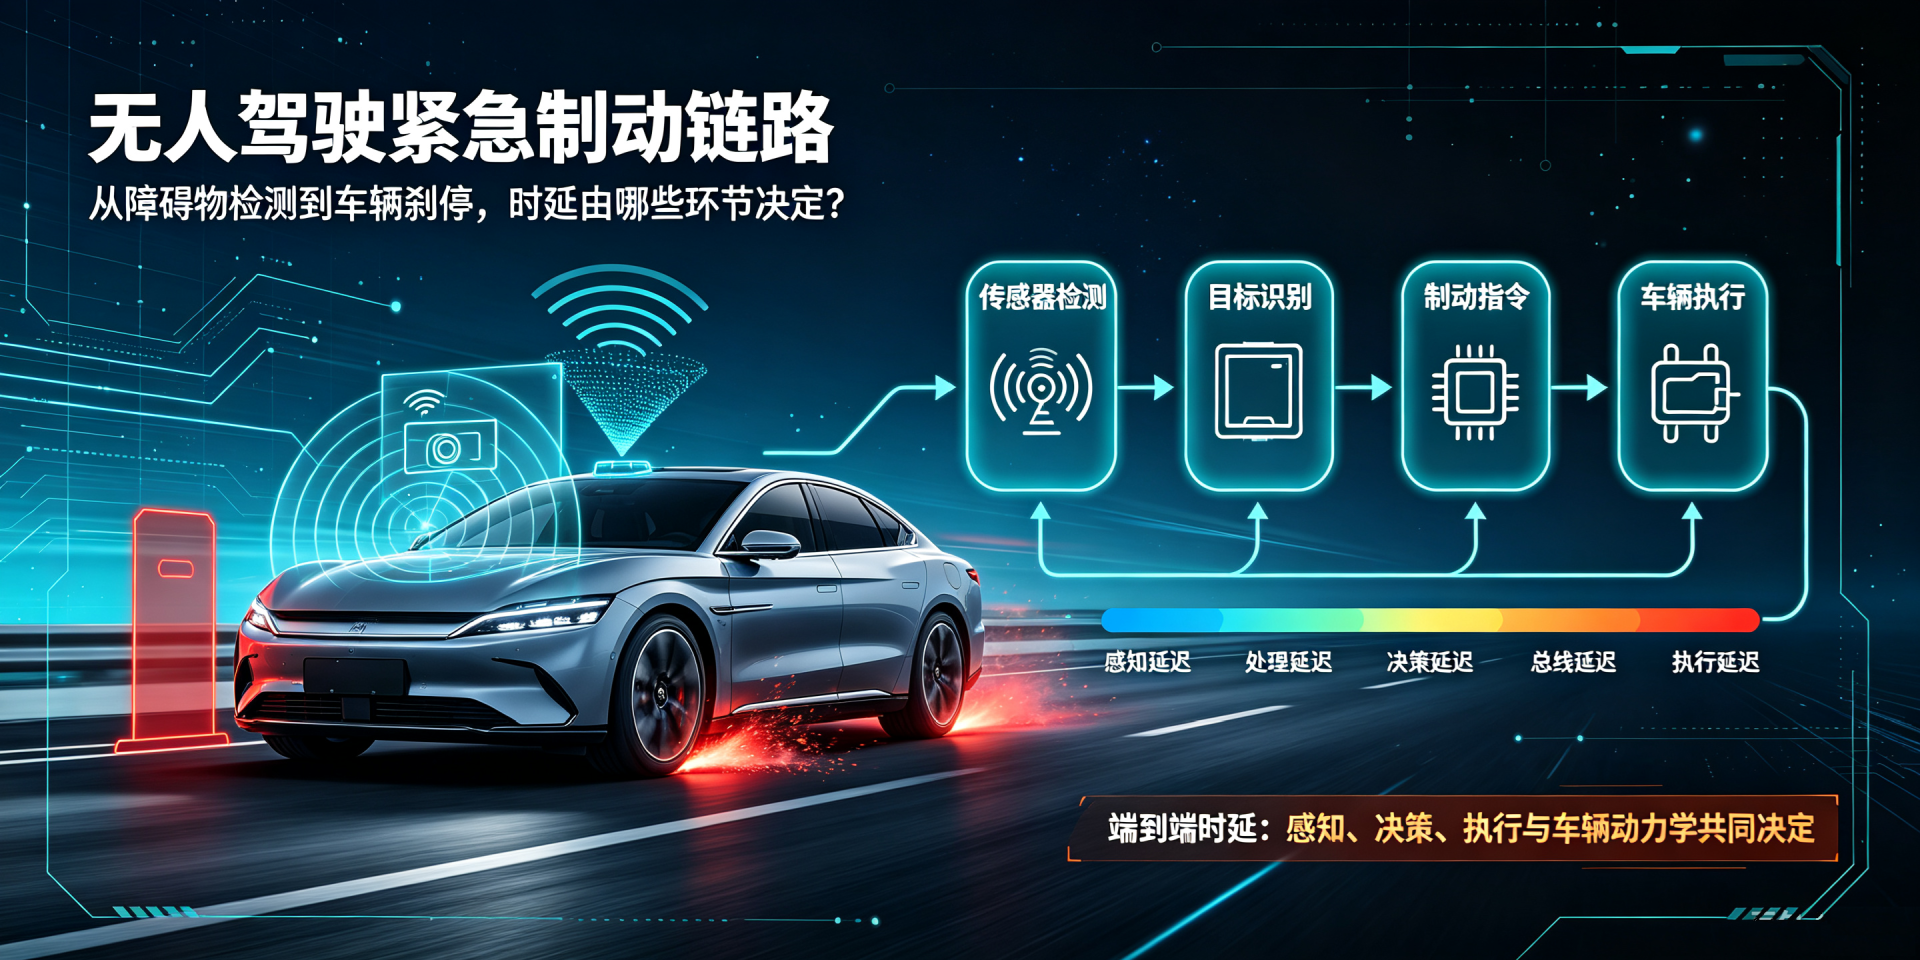
这是一个典型的感知—决策—执行闭环,中间还穿插通信与安全冗余。完整链路如下:
障碍物出现
   │
   ▼
[1] 传感器采样与采集
   │
   ▼
[2] 信号预处理 / 点云或图像去噪
   │
   ▼
[3] 障碍物检测与目标识别
   │
   ▼
[4] 目标跟踪 / 距离速度估计
   │
   ▼
[5] 场景融合(多传感器交叉验证)
   │
   ▼
[6] 决策规划模块:判断是否触发 AEB
   │
   ▼
[7] 纵向控制:计算制动力 / 减速度曲线
   │
   ▼
[8] 车载网络总线传输(CAN / 车载以太网 / TSN)
   │
   ▼
[9] 线控制动系统执行(EBS / EMB)
   │
   ▼
[10] 制动器建立压力、轮胎摩擦减速直至停车
二、逐环节拆解:做什么 + 典型时延 + 难点
环节 1:传感器采样与原始数据采集
做什么:摄像头曝光、毫米波雷达发波接收、激光雷达旋转扫描,输出原始图像/点云/回波。
典型时延:
摄像头:曝光时间 10–30 ms,帧间隔 33 ms(30 fps)或 40 ms(25 fps);
毫米波雷达:波束驻留 + 信号积累 20–50 ms;
激光雷达:单圈扫描 50–100 ms(10–20 Hz)。
难点:传感器本身有"采样窗口",障碍物可能在两帧之间出现,最坏情况要等一整帧才被"看到"。
环节 2:信号预处理
做什么:图像去畸变、点云去地面、雷达 FFT 测速、时间戳对齐。
典型时延:5–15 ms。
难点:多传感器时间戳必须对齐到同一时钟域(通常 ≤ 1 ms 精度),否则融合会错位。
环节 3:障碍物检测 / 目标识别
做什么:深度学习模型(摄像头视觉检测)、点云聚类(激光)、雷达 CFAR 检测。
典型时延:
摄像头:GPU/NPU 推理 20–50 ms(30 fps 模型);
激光雷达:点云检测 30–80 ms;
毫米波雷达: onboard 处理 20–50 ms。
难点:雨天、逆光、夜间、异形障碍物(散落物、侧翻车辆)检测率下降,需要多传感器冗余。
环节 4:目标跟踪与运动估计
做什么:卡尔曼滤波 / 多目标跟踪(MOT),估计障碍物的距离、相对速度、加速度。
典型时延:5–15 ms。
难点:AEB 不能只看一帧,需要连续 2–3 帧确认"这是真障碍物",避免误触发,但这会增加 30–100 ms 的确认时间。
环节 5:多传感器融合
做什么:把摄像头、雷达、激光雷达结果在目标级或数据级融合,输出"可信目标列表"。
典型时延:5–20 ms。
难点:单一传感器可能漏检/误检,融合要在"低误报"和"低漏报"之间权衡。
环节 6:决策规划(AEB 触发判定)
做什么:ADCU/域控制器运行 AEB 算法,计算 TTC(Time-To-Collision,碰撞时间),判断是否满足触发条件。
TTC = 相对距离 / 相对速度;
通常 TTC < 2.0–2.5 s 开始预警,TTC < 1.0–1.5 s 触发紧急制动。
典型时延:5–20 ms。
难点:要在"过早误刹"(后车追尾)和"过晚撞上去"之间找平衡。
环节 7:纵向控制指令生成
做什么:计算期望减速度曲线(通常 6–8 m/s²,最大可达 10 m/s² 以上),输出制动力请求。
典型时延:2–10 ms。
环节 8:车载总线传输
做什么:指令从域控制器通过 CAN/CAN-FD 或车载以太网(含 TSN)传到制动 ECU。
典型时延:
传统 CAN:1–5 ms;
CAN-FD:0.5–2 ms;
车载以太网 + TSN:0.1–1 ms(确定性调度)。
难点:传统 CAN 总线负载高时会有排队抖动,TSN 正是为解决这个问题引入的。
环节 9:线控制动执行
做什么:EBS(电子制动系统)或 EMB(电子机械制动)接收指令,建立制动压力/电机夹紧力。
典型时延:
真空助力液压制动:150–300 ms(从指令到全压力);
EBS 线控液压:100–200 ms;
EMB 电子机械制动:50–100 ms。
难点:这是整条链路中最"重"的一段,液压系统建立压力需要时间,EMB 是未来方向。
环节 10:物理减速过程
做什么:轮胎与地面摩擦,车辆减速直至停止。
典型时延:这一段不是"电路时延",而是运动学过程:
100 km/h → 0,减速度 8 m/s²,需要约 3.5 s,滑行距离约 50 m;
60 km/h → 0,约 2.1 s,滑行距离约 17 m。
注意:前面所有环节的时延都会转化为"刹车距离"——在 100 km/h 下,每多 100 ms 反应时间 ≈ 多前进约 2.8 m。
三、端到端时延预算(以 100 km/h AEB 为例)
| 环节 | 典型时延 | 可优化方向 |
|---|---|---|
| 传感器采样等待(最坏一帧) | 33–50 ms | 提高帧率、毫米波雷达预警 |
| 预处理 + 检测 + 融合 | 30–80 ms | 模型量化、专用 NPU、前融合 |
| 多帧确认(防误触发) | 30–100 ms | 规则优化、雷达快速通道 |
| 决策 + 控制 | 10–30 ms | 域控制器集中式架构 |
| 车载总线传输 | 1–5 ms | TSN 以太网 |
| 制动器建压 | 100–200 ms | EMB 替代液压 |
| 合计"感知到制动起作用" | ≈ 200–450 ms | — |
| 物理滑行距离(100 km/h) | ≈ 30–50 m | 高附着路面 |
行业内对 AEB 的典型要求是:从障碍物出现到制动力开始建立,端到端 ≤ 300–500 ms(高速场景要求更严)。
四、不同级别的时延要求对比
| 功能 | 触发时间 | 端到端时延要求 | 说明 |
|---|---|---|---|
| FCW 前向碰撞预警 | TTC < 2.0–2.5 s | ≤ 500 ms | 给驾驶员反应时间 |
| AEB 部分制动 | TTC < 1.5–2.0 s | ≤ 300 ms | 中等强度减速 |
| AEB 紧急制动 | TTC < 1.0–1.5 s | ≤ 200–300 ms | 全力制动 |
| LKA 车道保持 | 连续控制 | ≤ 50–100 ms | 高频小修正 |
| 自动泊车 | 低速 | ≤ 500 ms–1 s | 宽松 |
| 编队行驶(V2V) | 协同控制 | ≤ 20–50 ms | 车车直连,最严 |
等级越高(L3/L4),对时延的确定性要求越苛刻——不仅要"快",还要"每次都一样快"(抖动小),这正是 TSN/DetNet 在车载网络中的价值。
五、为什么"确定性"比"快"更重要
最坏情况比平均情况重要:系统设计要看 P99.9 时延,而不是平均值。一次 500 ms 的长尾卡顿就可能撞车。
总线抖动风险:传统 CAN 在摄像头数据突发、OTA、诊断报文同时占用时,控制帧可能排队,TSN 通过时间门控保证 AEB 指令"准点到达"。
多系统协同:L3 以上需要感知、决策、制动、转向、HMI 多 ECU 时间同步,统一时钟(gPTP/IEEE 802.1AS)精度需达微秒级。
六、工程优化的几个关键抓手
传感器冗余:毫米波雷达不依赖光照、采样快,作为 AEB 的"快速通道",摄像头负责识别分类;
集中式域控:减少 ECU 数量,跨 ECU 通信变成域内内存共享,砍掉总线传输时延;
EMB 线控制动:把 150–200 ms 的液压建压时间压到 50–100 ms;
车载 TSN:保证 AEB 指令在总线上的确定性调度;
预测式规划:不是等障碍物出现再反应,而是基于前车轨迹、路口场景提前"预瞄"。